令和7年度 上期 機械 問18
多重ループの一巡伝達関数と、そのベクトル軌跡
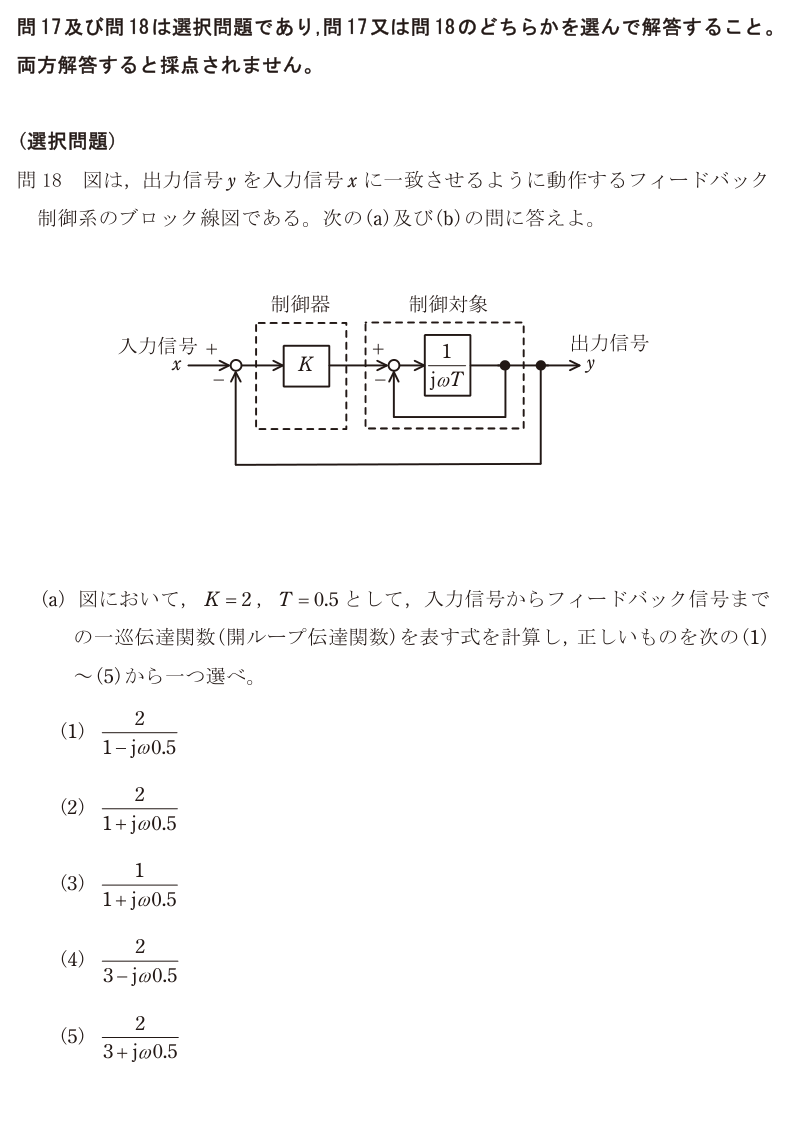
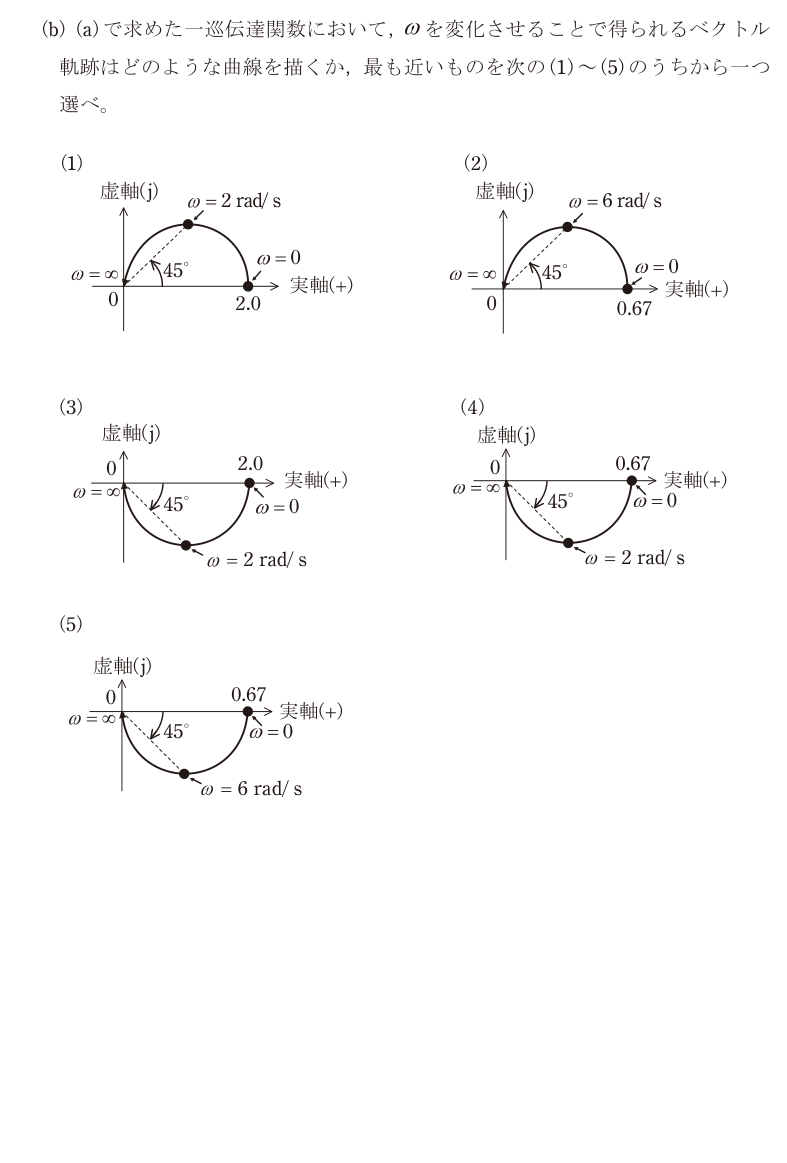
出典:一般財団法人 電気技術者試験センター 令和7年度 上期 第三種電気主任技術者試験 機械科目 問題(問題文・選択肢は改変せず、公開PDFの該当ページをそのまま掲載しています)
解説
**(a) 一巡伝達関数**
ブロック線図に**ループが2つ**入っている。内側(制御対象の中)と外側(出力から入力へ戻る)である。内側から順にまとめる。
*手順1:内側のループをまとめる。* 制御対象の点線の中を見ると、1/(jωT) に対して**マイナスのフィードバックが1(そのまま)**でかかっている。フィードバック結合の公式 G/(1+GH) に G = 1/(jωT)、H = 1 を入れると
(1/(jωT)) / (1 + 1/(jωT)) = **1 / (1 + jωT)**
分母分子に jωT を掛けると出る。ここで**1次遅れの形**になる。
*手順2:制御器と直列につなぐ。* 一巡伝達関数(開ループ伝達関数)は、入力からフィードバック信号までを一周たどったもの。制御器 K と、手順1でまとめた制御対象が直列に並ぶので
一巡伝達関数 = K × 1/(1 + jωT) = **K / (1 + jωT)**
*手順3:数値を入れる。* K = 2、T = 0.5 なので
**2 / (1 + jω0.5)**
正解は(2)。
注意点は、**内側のループを先に閉じること**。制御対象の中の 1/(jωT) をそのまま K に掛けて 2/(jω0.5) としてしまうと、内側のフィードバックを無視したことになる。
**(b) ベクトル軌跡**
求めた 2/(1 + jω0.5) について、ωを0から∞まで動かしたときに複素平面上で描く軌跡を考える。
*ω = 0 のとき*:分母が1なので **2.0**(正の実軸上) *ω → ∞ のとき*:分母が無限大になるので **0**(原点) *ω = 2 rad/s のとき*:ω0.5 = 1 なので 2/(1 + j1)。分母の偏角が45°なので、**位相は −45°**
1次遅れ要素の軌跡は、**正の実軸上の点と原点を直径の両端とする、下半平面の半円**になる。分母の虚部が正なので全体の偏角は常に負、つまり実軸の下側を通る。
条件をまとめると、①ω=0 で 2.0 ②ω=∞ で 0 ③下半平面 ④−45°の点が ω=2 rad/s。これらをすべて満たすのは(3)である。正解は(3)。
0.67(=2/3)が書かれた選択肢は、一巡伝達関数を **2/(3+jω0.5)**(外側のループまで閉じてしまった形)とした場合の ω=0 の値。上半平面を通る選択肢は、位相が遅れではなく進む向きに描かれている。**遅れ要素は必ず下側**と覚えておけば半分は落とせる。
選択肢ごとの理由
- (1)ω=0 の値2.0は合っているが、軌跡が上半平面になっている。1次遅れ要素の位相は遅れる(負)ので下半平面を通る。
- (2)(a)が正しい。内側ループを閉じて 1/(1+jωT)、これに K=2 を掛けて 2/(1+jω0.5)。
- (3)(b)が正しい。ω=0 で2.0、ω=∞ で0、ω=2 rad/s で−45°の下半平面の半円。
- (4)ω=0 の値が0.67になっている。これは外側のループまで閉じた閉ループ伝達関数の値で、一巡伝達関数ではない。
- (5)0.67 と ω=6 rad/s の組み合わせも、閉ループ側の値。一巡伝達関数 2/(1+jω0.5) では −45° になるのは ω=2 rad/s。
この論点は、データセンターの現場でこう出てくる
ベクトル軌跡(ナイキスト線図)は、**制御系が安定かどうかを一目で判定する**ための道具である。データセンターでは、空調の温度制御、UPSの電圧制御、発電機の調速・励磁制御と、閉ループ制御があちこちにある。 判定の考え方は単純で、**一巡伝達関数の軌跡が (−1, j0) の点をどう回るか**で安定・不安定が決まる。位相が180°遅れた地点でゲインが1を超えていると、フィードバックが打ち消しではなく後押しになり、振動が発散する。 この問題の 2/(1+jω0.5) は1次遅れなので、位相の遅れは最大でも90°にしかならず、絶対に不安定にならない。だから軌跡は第4象限の半円だけで、実軸の負の側には届かない。**1次遅れだけの系は、ゲインをいくら上げても安定**である。 現実の設備が不安定になるのは、遅れ要素が重なるからである。 - 空調:吹出し温度が変わってから室温が動くまでの**むだ時間** - センサ:温度計自体の応答遅れ - アクチュエータ:バルブやダンパが動くまでの遅れ これらが直列に並ぶと位相の遅れが積み上がり、180°を超える周波数が現れる。そこでゲインが高いとハンチングする。**「ゲインを上げれば追従が良くなる」と思って上げた結果、振動しはじめる**のは、この構造による。 実務で軌跡そのものを描くことは少ないが、**「遅れの要素がいくつ直列に入っているか」を数える**習慣は役に立つ。センサの位置を吹出し口から室内に移せば、それだけで遅れが1つ増える。制御が不安定になったとき、パラメータを触る前に系の構成を見直すべき理由がここにある。
LINEで受け取る(無料・1タップ)
機械科目の伸ばし方を、あなたの取りこぼしに合わせて返します
解説を書いている人間がそのまま答えます。DC設備職 キャリアマップつき。求人を送りつけることはしません。
合格したあとの話
この資格で、どの現場に行けるのか
本サイトは有料職業紹介事業者(許可番号 13-ユ-316867)が運営しています。 ビルメンテナンスや工場設備からデータセンターに移った人が、どの資格の段でどう条件が変わっているのか。 5問の診断から、転職の相談まで無料で受けられます。