令和7年度 下期 機械 問7
ステッピングモータの基本(ステップ角・パルス数と回転角・保持トルク)
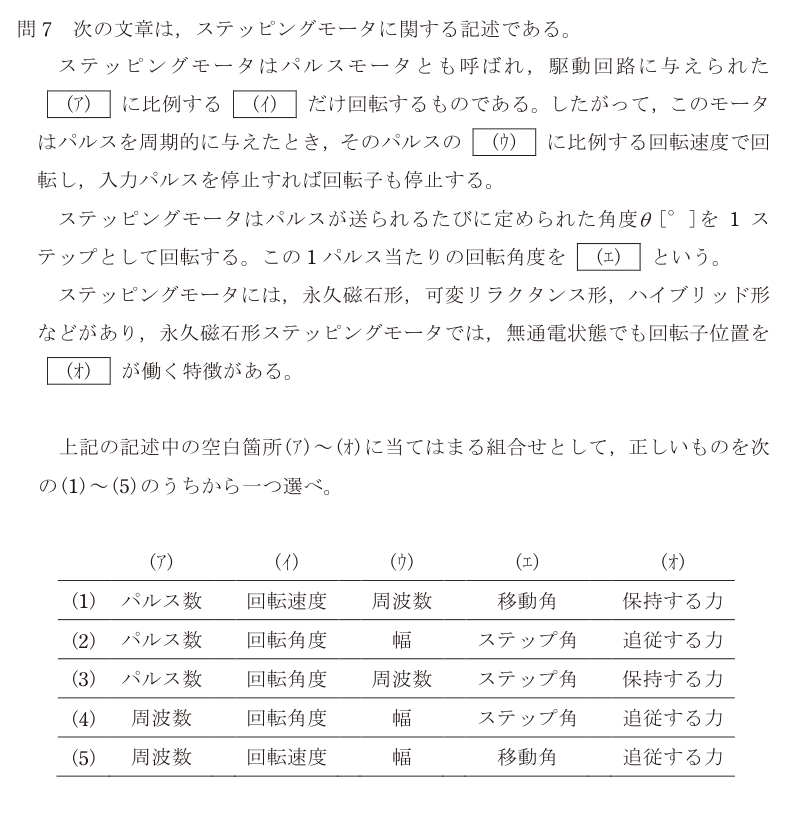
出典:一般財団法人 電気技術者試験センター 令和7年度 下期 第三種電気主任技術者試験 機械科目 問題(問題文・選択肢は改変せず、公開PDFの該当ページをそのまま掲載しています)
解説
ステッピングモータは「パルスを1つ入れると決まった角度だけ回る」モータで、位置と速度がパルスの数と周波数で決まるのが最大の特徴。用語を順に当てはめる。
**(ア) パルス数 ・ (イ) 回転角度** 回転角度は入力したパルスの**数**に比例する。パルスを100個入れれば、ステップ角の100倍だけ回る。位置決めがフィードバックなしでできるのはこの性質による。
**(ウ) 周波数** パルスを周期的に与えたときの回転速度は、パルスの**周波数**に比例する。1秒あたり何パルス入れたかが、そのまま1秒あたりの回転角になる。パルスの「幅」は回転量とは関係ない。
**(エ) ステップ角** 1パルスあたりの回転角度がステップ角。1.8°/ステップ(1回転200ステップ)が代表的。
**(オ) 保持する力** 永久磁石形は、通電していなくても永久磁石と固定子鉄心の間に磁気的な吸引力が残り、回転子の位置を**保持する力**(ディテントトルク)が働く。「追従する力」は通電中の話で、無通電状態の特徴ではない。
したがって正解は(3)。
選択肢ごとの理由
- (1)(イ)が回転速度になっている。パルス数に比例するのは角度、周波数に比例するのが速度。ここを入れ替えると位置決めの原理が成り立たない。
- (2)(ウ)の「幅」が誤り。パルス幅を変えても1ステップの角度は変わらない。速度を決めるのは周波数。
- (3)正しい。パルス数/回転角度/周波数/ステップ角/保持する力 の組合せ。
- (4)(ア)の周波数が誤り。回転角度に比例するのはパルスの数。
- (5)(エ)の移動角、(オ)の追従する力がいずれも誤り。1パルスあたりの角度はステップ角、無通電時に働くのは保持力。
この論点は、データセンターの現場でこう出てくる
ステッピングモータそのものはデータセンターの主機には使わないが、周辺の自動化機器には入っている。テープライブラリのロボットアーム、監視カメラの雲台、自動扉やダンパの開度調整などで、決まった位置に止めたい場面に向く。 ここで押さえたいのは、電気主任技術者として「フィードバックのない制御の弱点」を知っておくこと。ステッピングモータは指令パルスどおりに回る前提で動くので、負荷が重すぎたり加速が急すぎたりして**脱調**すると、指令と実際の位置がずれたまま誰も気付けない。ダンパの開度が指令と違っていれば風量が想定と変わり、サーバの吸気温度が上がる。DCの制御では、こうした機器に開度センサやリミットスイッチを付けて、実際の位置を別系統で確認する設計にする。 「保持する力」も実務的な意味を持つ。停電で制御電源が落ちたとき、無通電でも位置を保つのか、それとも重力や風圧で勝手に動いてしまうのかで、復電時の挙動が変わる。ダンパやバルブは「停電時にどの位置に倒れるか(フェイルセーフの向き)」を設計段階で決めておく必要がある。
LINEで受け取る(無料・1タップ)
機械科目の伸ばし方を、あなたの取りこぼしに合わせて返します
解説を書いている人間がそのまま答えます。DC設備職 キャリアマップつき。求人を送りつけることはしません。
合格したあとの話
この資格で、どの現場に行けるのか
本サイトは有料職業紹介事業者(許可番号 13-ユ-316867)が運営しています。 ビルメンテナンスや工場設備からデータセンターに移った人が、どの資格の段でどう条件が変わっているのか。 5問の診断から、転職の相談まで無料で受けられます。